服务热线
18601660163
 |
 |
本页把 PY-MMD12N-SOCM12 的工作电压、输出形式、动作距离和适用工况逐项列了出来。
克特接近开关在智能制造系统中,它承担定位、计数与限位任务。高频振荡器因目标金属吸收能量而停振,信号经放大整形为标准开关量输出。M8、M12、M18、M30等螺纹外壳规格齐全。汽车、冶金、包装行业应用广泛。
NPN NO | ||||||||
NPN NC | ||||||||
PNP NO | ||||||||
PNP NC | ||||||||
型号 | PY-MMD12N-SOCM12 | |||||||
检测距离① | 2mm | 3mm | 4mm | 6mm | 4mm | 6mm | 8mm | 10mm |
设定距离 | 0~1.6mm | 0~2.4mm | 0~3.2mm | 0~4.8mm | 0~3.2mm | 0~4.8mm | 0~6.4mm | 0~8.0mm |
标准检测物体 | 8×8×1mm铁 | 8×8×1mm铁 | 12×12×1mm铁 | 12×12×1mm铁 | ||||
响应频率② | 800Hz | 800Hz | 800Hz | 800Hz | 800Hz | 800Hz | 800Hz | 800Hz |
相应时间 | 1.25ms | 1.25ms | 1.25ms | 1.25ms | 1.25ms | 1.25ms | 1.25ms | 1.25ms |
回差 | 检测距离的10%以下 | |||||||
可检测物体 | 磁性金属(非磁性金属的检测距离较短) | |||||||
电源电压 | 12~24VDC纹波(p-p)10%以下(10~30VDC) | |||||||
消耗电流 | Max. 5mA @ NPN; Max. 7mA @ PNP | |||||||
开关容量 | Max. 100mA | |||||||
残留电压 | Max. 1.5V | |||||||
品牌 | 克特 | |||||||
泄漏电流 | <0.01mA | |||||||
动作指示 | 工作指示:红(NPN) /(PNP) | |||||||
动作模式 | NA型:NPN NO; NB型:NPN NC; PA型:PNP NO; PB型:PNP NC | |||||||
过流保护点 | 200mA Max.(30VDC Max.) | |||||||
保护回路 | 逆接保护,浪涌吸收 | |||||||
环境温度范围 | 工作、储存:-25~+60℃(无结冰、结露) | |||||||
环境湿度范围 | 工作、储存:35~95%(无结露) | |||||||
温度影响 | 环境温度+25℃时,检测距离的±10% | |||||||
绝缘电阻 | 50MΩ以上,(DC500V兆欧表)充电部整体与外壳间 | |||||||
耐电压 | AC1000V 50/60Hz 1min 充电部整体与外壳间 | |||||||
冲击/振动 | 500m/s²,X,Y,Z各方向10次 / 10~55Hz上下振幅1.5mm X,Y,Z各方向2H | |||||||
保护结构 | IEC标准50-67,按公司内部标准 | |||||||
连接方式 | 导线引出型(可接收客制导线长度) | |||||||
外壳材质 | 铜镍合金/塑料 | |||||||
感应面材质 | PBT材质 | |||||||
附件 | 标配螺母安装套件/安装支架选配购买 | |||||||
轴类零件信号采集采用短机身型克特接近开关的选型与应用。
本文以轴类零件为目标对象,围绕输送线中的到位任务,说明如何选择短机身型克特接近开关并完成距离、接线和连续运行验证。
本工位的实操重点是轴类零件的到位重复性:先校准短机身型动作距离,再观察输送线连续运行状态,必要时补充维护记录。
在检测过程中,振荡器先向线圈提供高频激励;当金属进入有效区域,目标的导电特性会改变线圈附近的电磁状态,控制电路再根据阈值判断目标是否到达。铁、钢、铜、铝均可检测,但实际距离会因材质不同而变化。
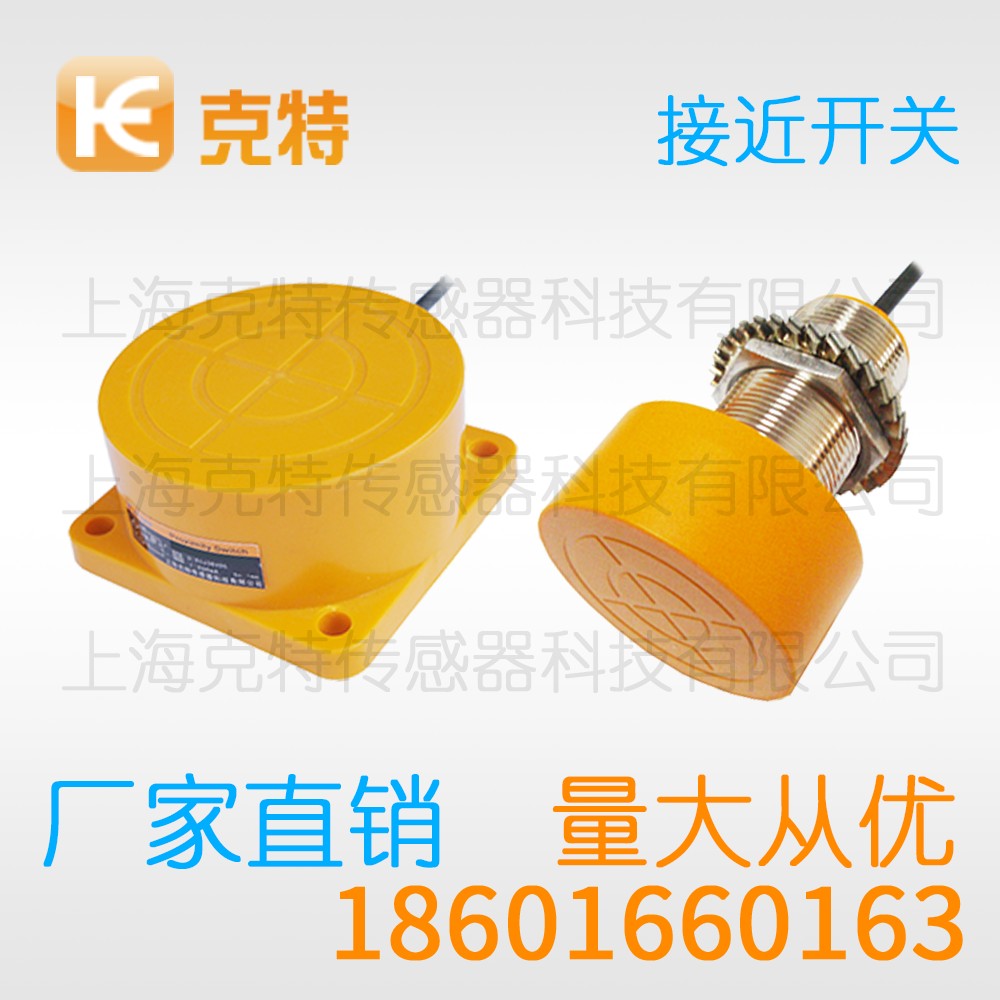
圆柱螺纹型便于调整前后位置,方形产品适合固定方向,槽型产品适合检测片状金属通过。外观只是选型的一部分,真正决定能否稳定工作的还包括感应面位置、输出接口和防护等级。
在旋转盘、链轮和凸轮机构中,克特接近开关能够提供周期脉冲,用于转速判断、计数和工位顺序确认。目标齿形、齿距和传感器安装角度需要在实际节拍下共同验证。
齿轮、凸轮和链轮的周期运动可以被转换为脉冲信号,用于计数或转速判断。目标齿距太小、速度太高或程序滤波时间过长,都容易造成漏计,需要按真实节拍配置。
接入计数器或PLC前,需同时核对供电范围、输出电流、输入滤波和公共端方式。一旦现场使用中间继电器,还要确认触点容量及线圈保护,避免传感器输出长期超负荷。
多个电感式传感器并列时可能发生高频串扰。增加中心距离、错开高度、改变感应面方向或选用不同振荡频率,通常可以改善相互影响。支架材质和位置改变后,必须重新检查动作点。
距离设定完成后,不能只在手动慢速状态下确认。需使设备按正常节拍连续运行,并观察目标靠近、离开、振动和停止后再启动等状态下的输出是否一致。
出现误动作时,可按供电、接线、周围金属、传感器间距、目标大小、线缆干扰、接地和机械振动的顺序排查。更换同规格产品后,也要重新确认距离和输出状态。
为减少维护差异,应将输送线中的传感器安装方向、轴类零件动作距离及短机身型输出逻辑写入设备资料,并标明到位检测的判定条件。
若轴类零件附近存在导轨、螺母或护板等金属件,应在调整短机身型位置时同步检查周边间隙,并重新确认到位信号不会抖动。
如果轴类零件的安装结构、表面状态或运行速度发生变化,得重新核对短机身型的检测距离,避免旧的到位参数直接沿用。
当控制器对到位信号设置了输入滤波时,应结合轴类零件的速度重新核对短机身型输出脉冲,确保不会因滤波时间过长造成漏检。
当轴类零件尺寸较小或运动轨迹不稳定时,可通过增大靶面、调整方向或增加定位结构改善到位效果,但任何改动后都要重新校验短机身型距离。
以上内容仅做参考,实际产品参数与本公司客服确认为准 生产厂家:上海克特传感器科技有限公司 销售电话:021-51860181 手机:18601660163 邮箱:kt@ktgee.net.cn